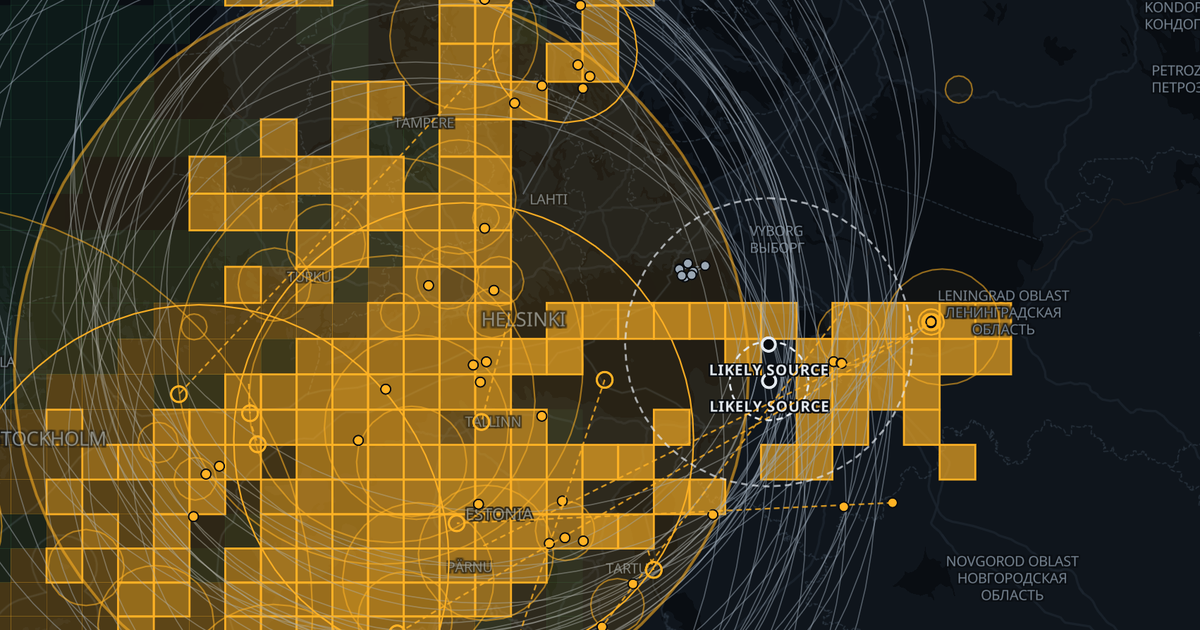
Alates 2023. aasta keskpaigast on satelliitnavigatsiooni Läänemere kohal segatud peaaegu iga päev. Tallinnasse, Helsingisse, Riiga ja Vilniusesse lendavad piloodid kaotavad sageli mitmeks minutiks GPS-asukoha. Mõnel marsruudil asendub see lausa valeasukohaga. Lennuliiklusteenindusel on selle kohta püsiv NOTAM (A2223/26, kehtib 13. novembrini 2026): Tallinna lennuinfopiirkonnas võib esineda GNSS-signaali segamist ja/või võltsimist.
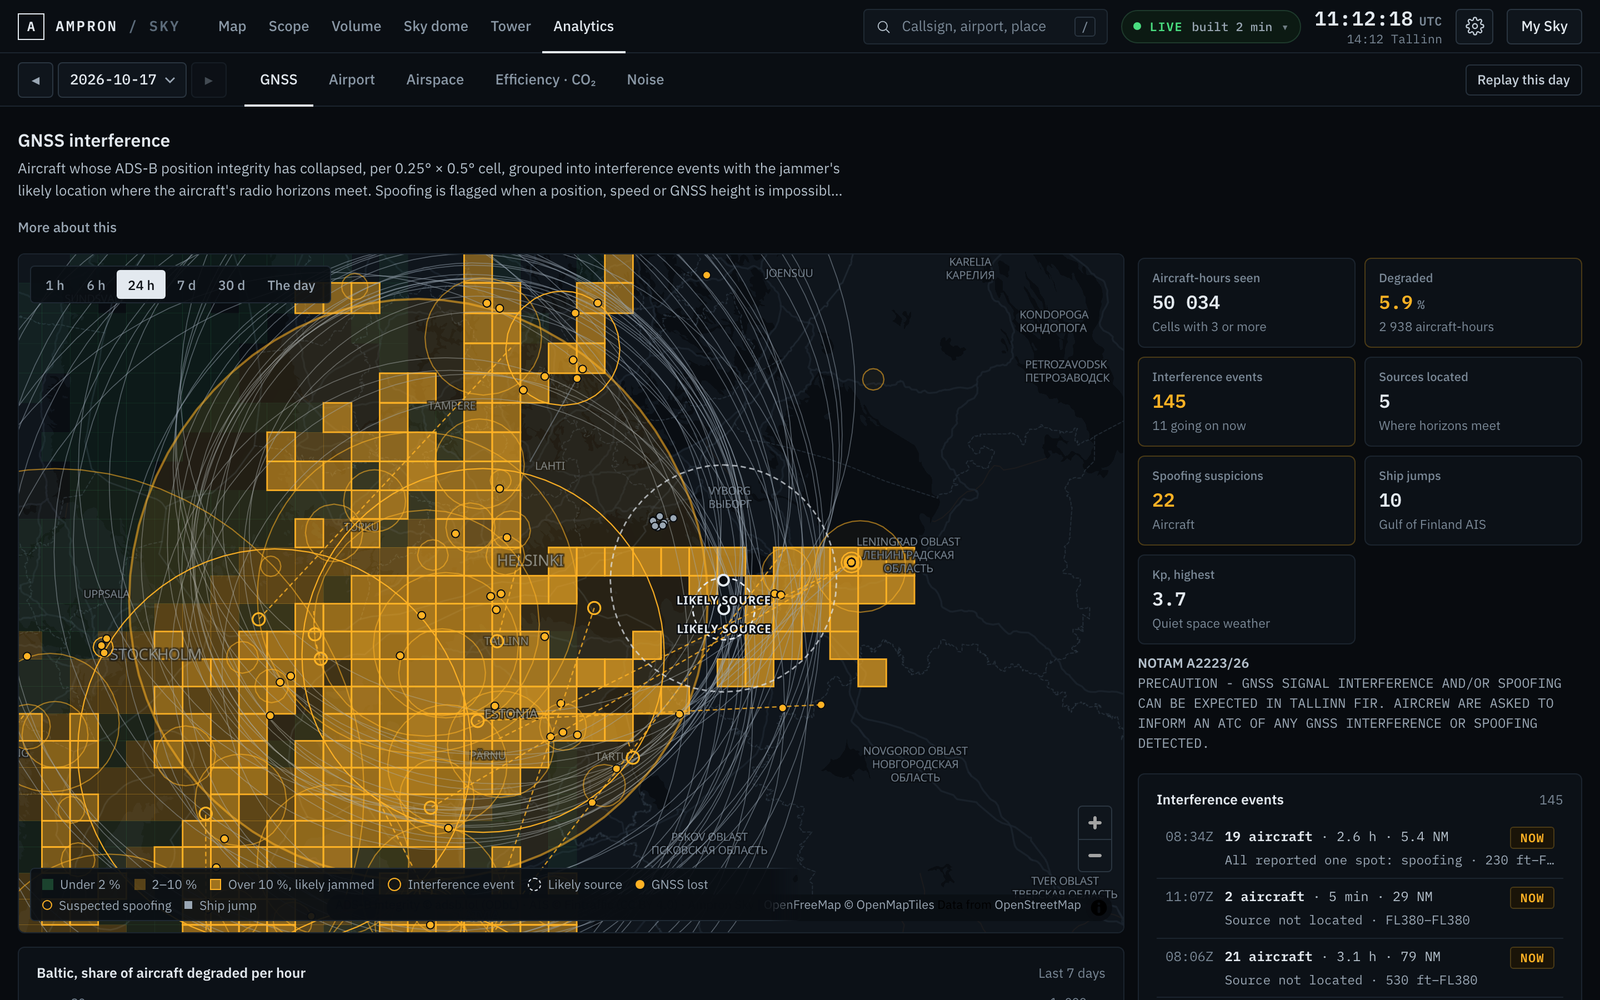
Alates 17. oktoobrist näitab Ampron Sky analüütikaleht neid häireid reaalajas: kus need on, kui suured need on, kui kaua need kestavad ja mitut lennukit need mõjutavad. Leht hindab, kus segaja kõige tõenäolisemalt asub, märgib lennukid, mille asukoht paistab võltsitud, ja hoiatab lennukite eest, mis on häirealasse sisenemas. Leht on tasuta, ei nõua kontot ja põhineb üksnes avalikel andmetel.
Miks see puudutab rohkemat kui lennundust
GNSS-i ei kasuta ainult lennukid. Laevad, rongid, mobiilsidevõrkude kellad ja paljude juhtimissüsteemide ajastus sõltuvad samadest nõrkadest satelliidisignaalidest. Segaja, mis on piisavalt võimas, et pimestada 37 000 jala kõrgusel Soome lahe kohal lendavat reisilennukit, ulatub ka laevade ja rannikul asuva taristuni.
Teave nende häirete kohta on tavaliselt killustatud. Osast teatavad piloodid, kui neil selleks aega on. Osa mõõdavad ametiasutused oma seadmetega. Ülejäänu müüvad kommertsiaalsed seirefirmad lennuliiklusteenindajatele. Avalikud kaardid näitavad enamasti päevakeskmisi, mis peidavad lühikesed häirepursked.
Tahtsime vaadet, mida saab avada igaüks, kellel on brauser. See pidi näitama sündmusi, mitte keskmisi, ütlema, kui kindel iga hinnang on, ja selgitama, kuidas see saadi.
Mida lehel näed
Häireruudud. Kaart on jagatud umbes 28 × 28 km suurusteks ruutudeks. Iga ruut näitab tunni kaupa, kui suure osa lennukite asukoha terviklus on kokku varisenud. Üks vana avioonikaga lennuk on müra. Kui paljud lennukid kaotavad asukoha samas kohas samal ajal, on tegu segamisega.
Häiresündmused. Asukohakaod rühmitatakse sündmusteks: algus, lõpp, ulatus, mitut lennukit need mõjutasid ja millistel kõrgustel. Märge NOW tähendab, et sündmus kestab veel.
Tõenäoline allikas. Kui andmed seda võimaldavad, joonistab leht rõnga sinna, kus segaja kõige tõenäolisemalt asub, ning näitab, kui laialt võrdselt head lahendid hajuvad. Kui andmed on mitmetähenduslikud, näiteks kui korraga töötab kaks segajat, jätab leht allika tühjaks, selle asemel et arvata.
Võltsimine. Lennukid, mille teatatud asukoht on võimatu: lennuk hüppab kaugemale, kui ta jõuaks lennata, maakiirus ei sobi kokku õhukiirusega või paljud lennukid on reisikõrgusel justkui ühte punkti „pargitud“.
Laevad. Fintraffici avalik AIS-voog lisab umbes tuhat laeva Soome ja Eesti vetes. Ka neid jälgitakse samasuguste võimatute hüpete suhtes.
Taust. Planetaarne Kp-indeks näitab, kas halba tundi võib seletada segaja asemel magnettorm. Kõrval on loetletud Eesti GNSS-iga seotud NOTAM-id.
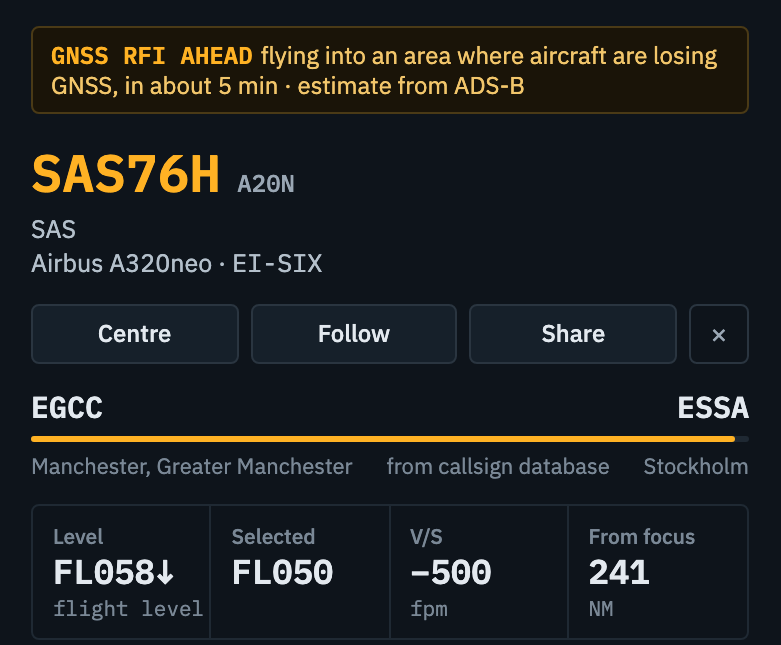
Reaalajas kaardil saavad lennukid märked GNSS LOST, SPOOFED? ja GNSS RFI AHEAD. Viimane tähendab, et lennuki järgmise kümne minuti trajektoor viib alale, kus teised lennukid kaotavad asukoha.
Kuidas see töötab
Iga reisilennuk edastab ADS-B kaudu oma asukohta mitu korda sekundis. Iga asukohaga saadab ta kaks kvaliteedinäitajat: kui täpne asukoht on (NACp) ja kui kaugel tegelikust asukohast see garanteeritult on (NIC). Korras reisilennuk teatab NIC väärtuseks 7–8. Kui tema GPS-vastuvõtjat segatakse, langevad näitajad mõne sekundiga nullini või asukohateated lakkavad sootuks. Vabatahtlike maapealsed vastuvõtjad püüavad kõik selle kinni ja jagavad seda avatud võrgu adsb.lol kaudu. Sisuliselt muutub iga taevas olev lennuk GNSS-häirete anduriks.
Sündmused ja allika asukoht leitakse meetodiga, mille avaldasid 2023. aastal SeRo Systemsi teadur dr Matthias Schäfer koos Lennuliiklusteeninduse ning Tarbijakaitse ja Tehnilise Järelevalve Ametiga (Jammer on the Horizon, ION GNSS+ 2023). Rakendasime selle artikli põhjal:
- Andmete puhastamine. Enamik asukohakadusid ei ole segamine. Lennukid, mille näitajad on halvad kõikjal, kuhu nad lendavad, samal ajal kui ümberkaudsed lennukid on korras, on hädas omaenda avioonikaga ja jäetakse välja. Samuti jäetakse välja asukohakaod järsul pöördel, kui kere peal asuv antenn ei vaata enam taeva poole.
- Ülejäänu rühmitamine. Eri lennukite asukohakaod, mis jäävad üksteisest 50 km ja 30 minuti piiresse, moodustavad ühe sündmuse. Sündmuses peab olema vähemalt kaks lennukit.
- Segaja leidmine. Võimas segaja pimestab GNSS-i oma raadiohorisondini, kus Maa kumerus selle varjab. Kui lennuk kaotab GPS-i või saab selle tagasi, ületab ta seda horisonti. Horisont toimib mõlemas suunas, seega asub segaja sel hetkel ringjoonel lennuki ümber: lennukil kõrgusel FL370 ja 50 m mastis segaja puhul on selle ringi raadius umbes 470 km. Iga ületus joonistab ühe ringi. Koht, kus kolm või enam ringi kohtuvad, on tõenäoline allikas.
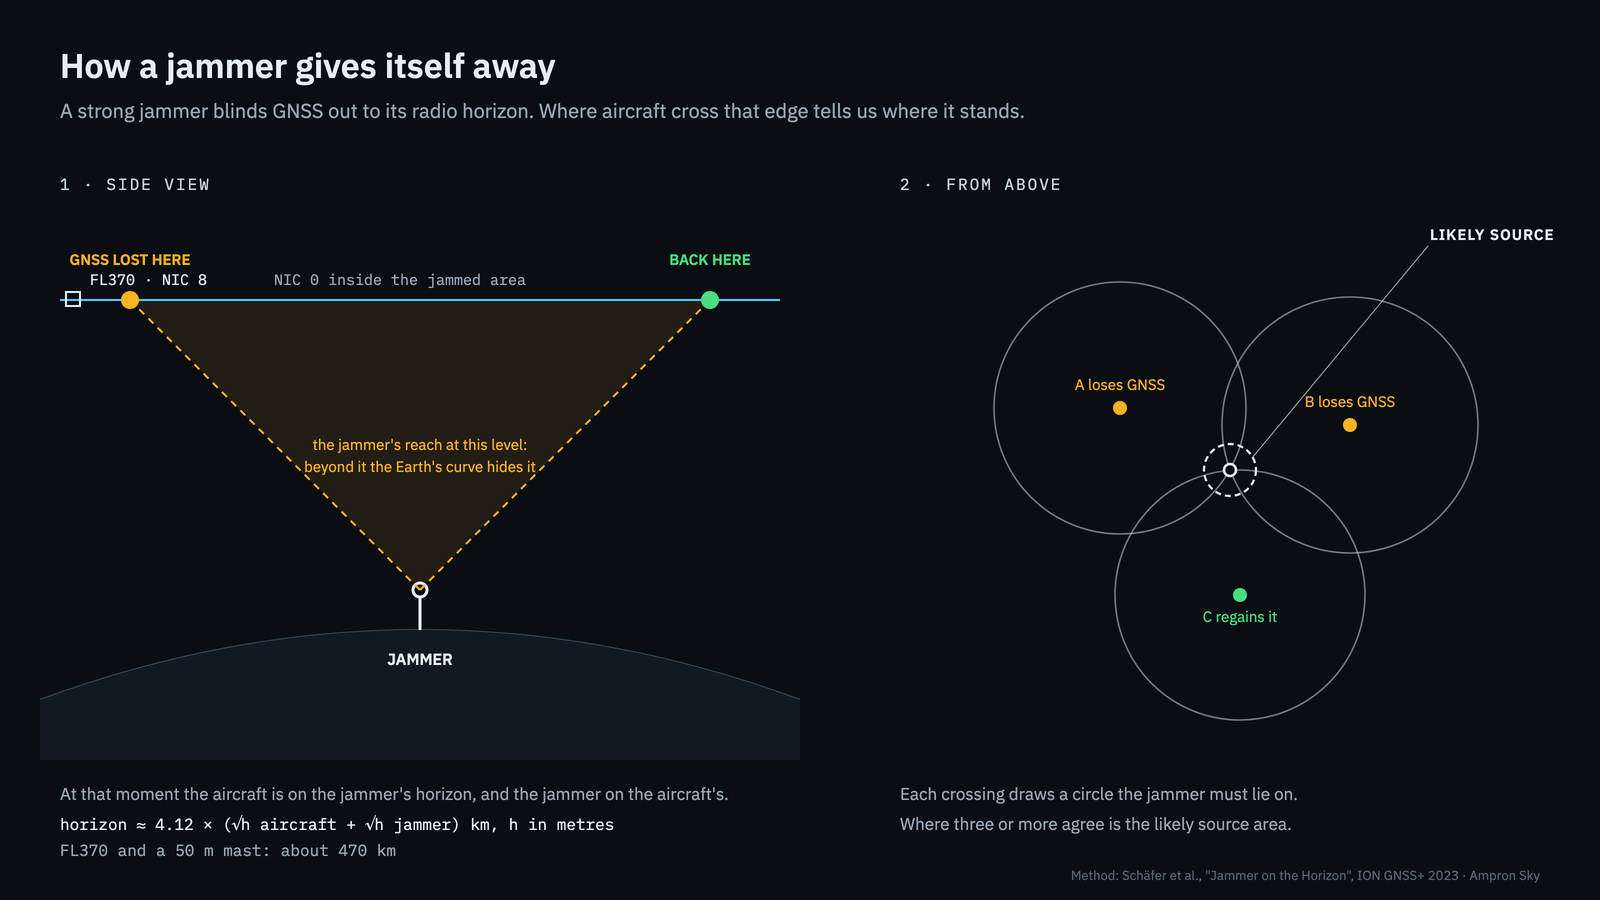
Simuleeritud segaja puhul leiab meie lahendus allika mõne kilomeetri täpsusega. Päris andmetes on rohkem müra ja leht näitab iga hinnangu juures selle ebakindlust.
Ühe tähelepaneku tegime oma andmetest. Kui lennuki GPS-asukoht kaob, näitab avatud võrk lennukit sageli edasi multilateratsiooni abil: lennuki transponderi signaali saabumisaega mõõdetakse mitmes vastuvõtjas ja lennuki enda GPS-i ei usaldata. Just need lennukid ongi segatud. Lihtne filter, mis jätab alles ainult GPS-põhised asukohad, viskab need välja ja alahindab nii kõige tugevamaid häireid. Ampron Sky loeb need lennukid sisse.
Mida näitas esimene päev
Rakendasime meetodit meie arhiivi esimese 36 tunni andmetele, 16. ja 17. oktoobril 2026. Arvud on seisuga 17. oktoober kell 11.15 UTC.
- 24 tunni jooksul vaadeldi Läänemere ja selle ümbruse kohal umbes 50 000 lennukitundi. Neist 5,9 % puhul oli GNSS häiritud ja 479 ruutu ületas 10 % piiri, mida käsitleme tõenäolise segamisena.
- 24 tunni jooksul leiti umbes 145 häiresündmust. Need olid enamasti lühikesed: kestuse mediaan oli umbes 20 minutit ja enam kui kaheksa sündmust kümnest lõppes tunni jooksul. Suurim sündmus Läänemere kohal mõjutas ööl vastu 17. oktoobrit Soome lahe kohal enam kui kolme ja poole tunni jooksul 68 lennukit.
- Mõlemal ööl viitasid Soome lahe suurimad sündmused samale piirkonnale: Soome lahe lõunarannikule Peterburist läänes (umbes 59,7–60,0° põhjalaiust, 29,1° idapikkust). Ebakindluse rõnga raadius oli 31–112 km.
- Teine allikapiirkond tuli välja Kaliningradi rannikul (umbes 55,1° põhjalaiust, 21,0° idapikkust, ±54 km).
- 17. oktoobri hommikul teatas 19 lennukit umbes kahe ja poole tunni jooksul oma asukohaks sama väikese punkti Peterburist idas. Nad ei olnud seal: see on võltsija loodud valeasukoht ja leht märgib selle võltsimiseks, mitte segajaks.
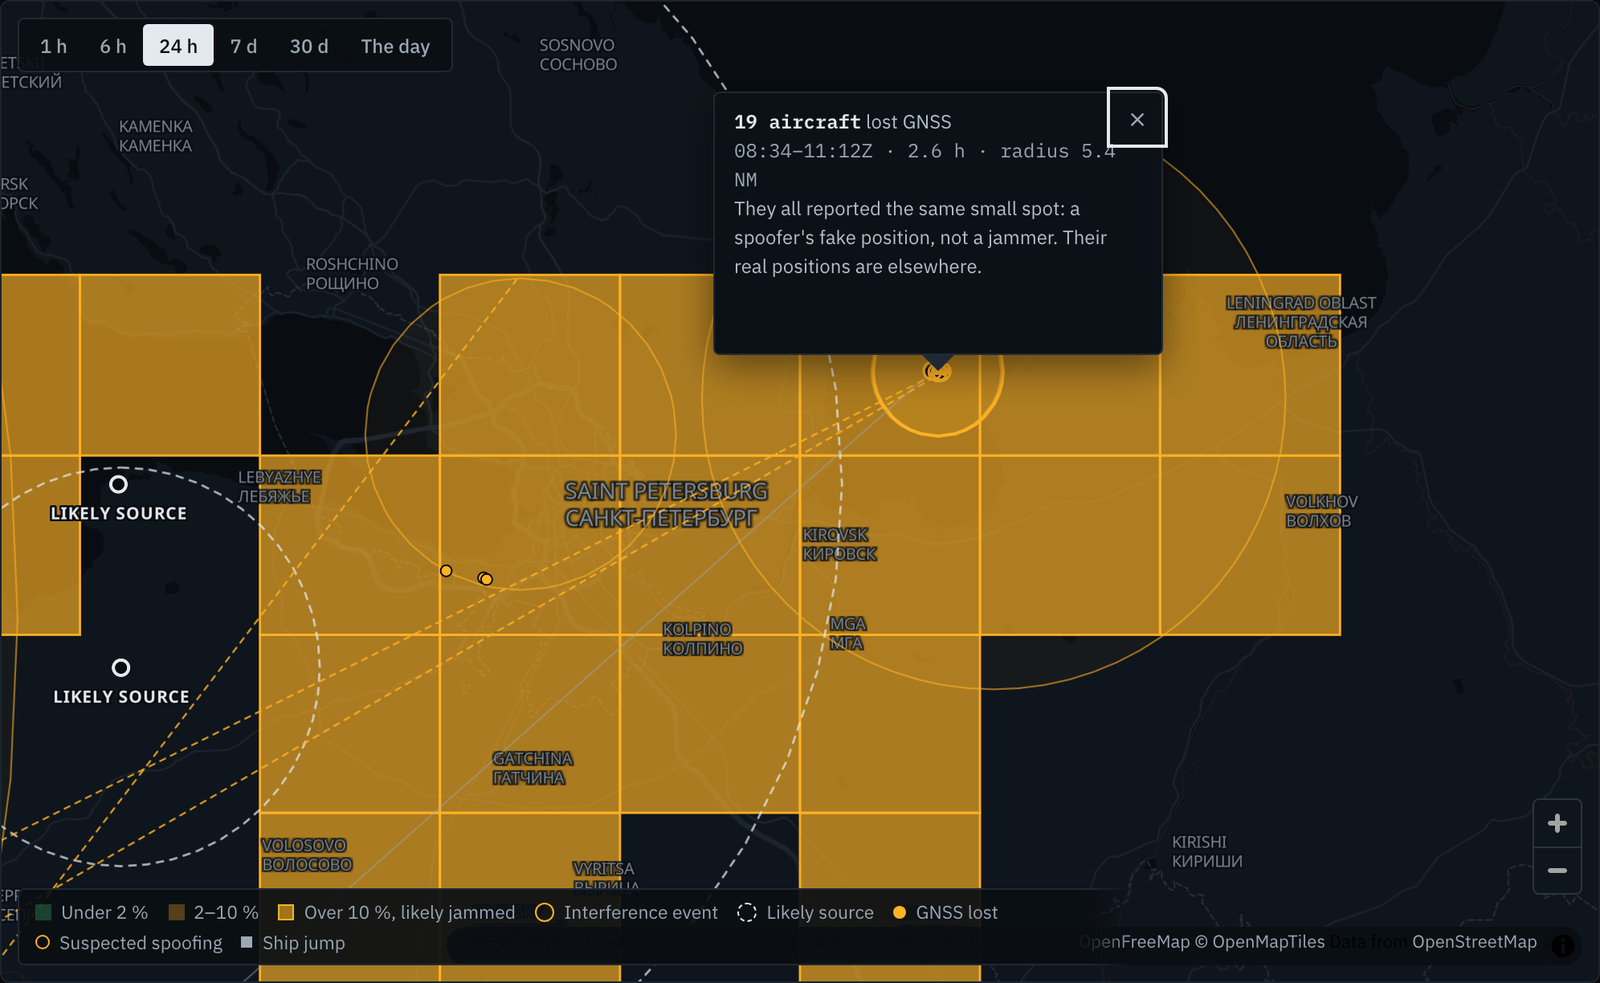
Need on hinnangud avalike andmete põhjal. Need näitavad, kus ringid kohtuvad, mitte seda, kes saatjat käitab. Leht toob kõik piirangud avalikult välja. Meetod eeldab, et korraga töötab üks võimas segaja. Vabatahtlike võrgu katvuses on lünki. ADS-B näitab ainult GPS-i L1-signaali, mitte teisi sagedusi.
Miks ekraanitootja selle ehitas
Ampron ehitab ekraane lennujaamadele, sadamatele, raudteedele ja linnadele. Kõik need näitavad reaalajas andmeid kellegi teise süsteemist ja keeruline osa pole kunagi pikslid. Keeruline on teada, kas nende taga olevaid andmeid saab praegu usaldada. GNSS-häired on selle hea näide. Maapinnal on need nähtamatud, tulevad ja kaovad pursetena ning mõjutavad kõike, mis tugineb satelliidipõhisele asukohale või ajale.
Ampron Sky sai alguse radarina meie Peetri kontori seinale Tallinna lennujaama lähedal (loe lugu). Häireanalüütika jõudis uurimistööst töötava funktsioonini ühe päevaga, 17. oktoobril 2026. Selle ehitas Amproni AI-juhtkond koos meie tegevjuhi Gen Vagulaga: luges läbi avaldatud meetodid, katsetas neid simuleeritud ja päris andmetel ning viis need veebi. Samamoodi töötab ka ülejäänud ettevõte.
Ehitame Peetrisse ka oma vastuvõtjat. See lisab Tallinna ümbrusesse maapealse katvuse, mis vabatahtlike võrgus praegu puudub.
Kui juhid lennujaama, sadamat või juhtimiskeskust ja soovid sellist häirepilti seinaekraanile või oma süsteemide taha, räägi meile sellest.
Andmed: ADS-B © adsb.lol contributors (ODbL). Laevad: Source: Fintraffic / digitraffic.fi, license CC 4.0 BY. Kp-indeks: NOAA Space Weather Prediction Center. NOTAM-id: Lennuliiklusteeninduse AS. Meetod: Schäfer, Sõeruer, Kippak, Sadrak, „Jammer on the Horizon: A Robust Method for GPS Jammer Localization Using ADS-B Data“, ION GNSS+ 2023. Ampron Sky näitab avalikel andmetel põhinevaid hinnanguid. See ei ole mõeldud operatiivseks kasutamiseks ega navigeerimiseks.